 PRECISION DRIVE
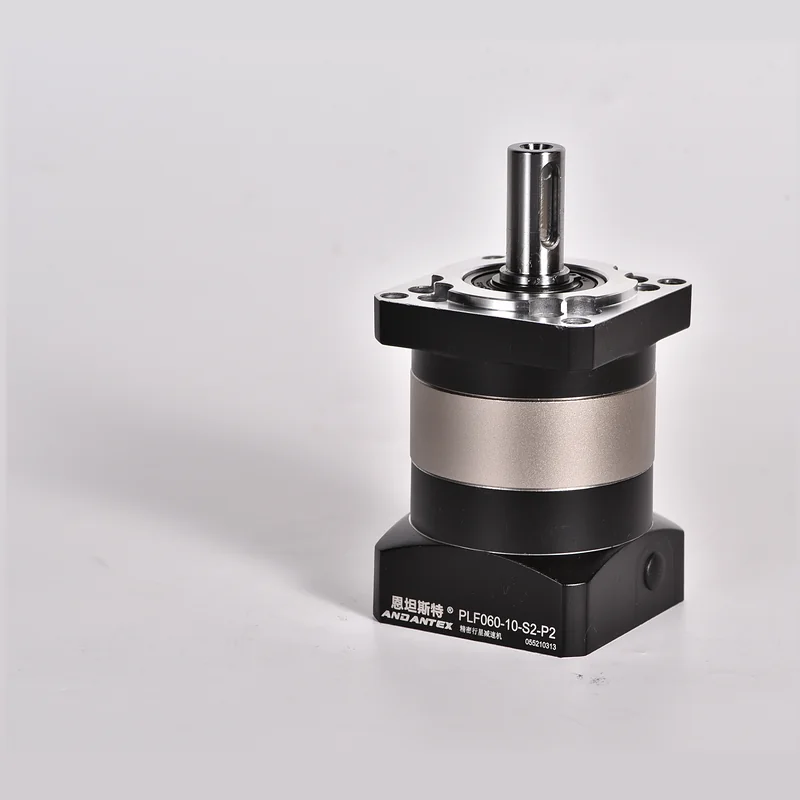
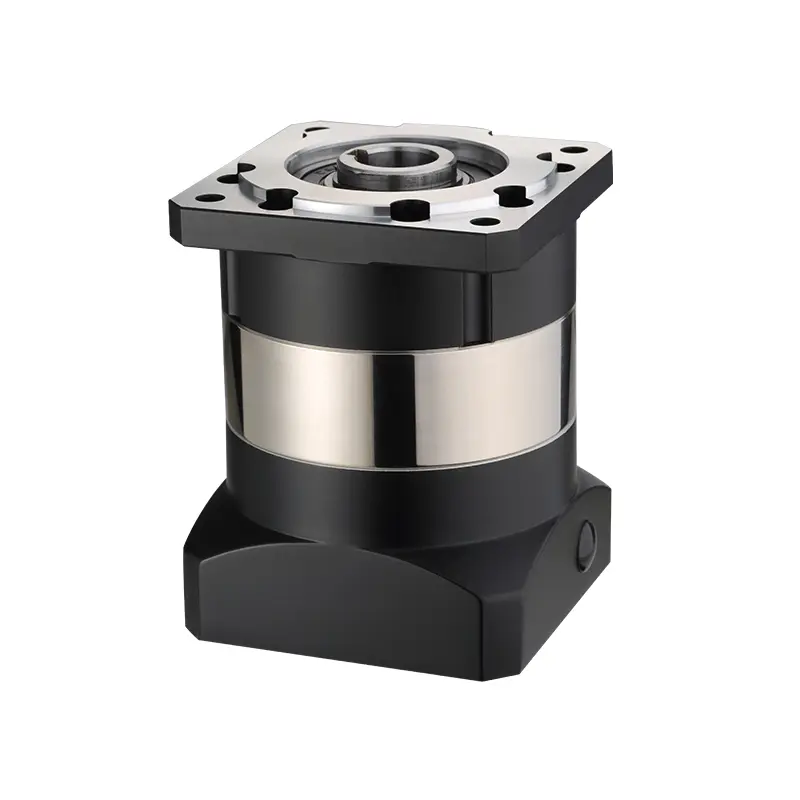
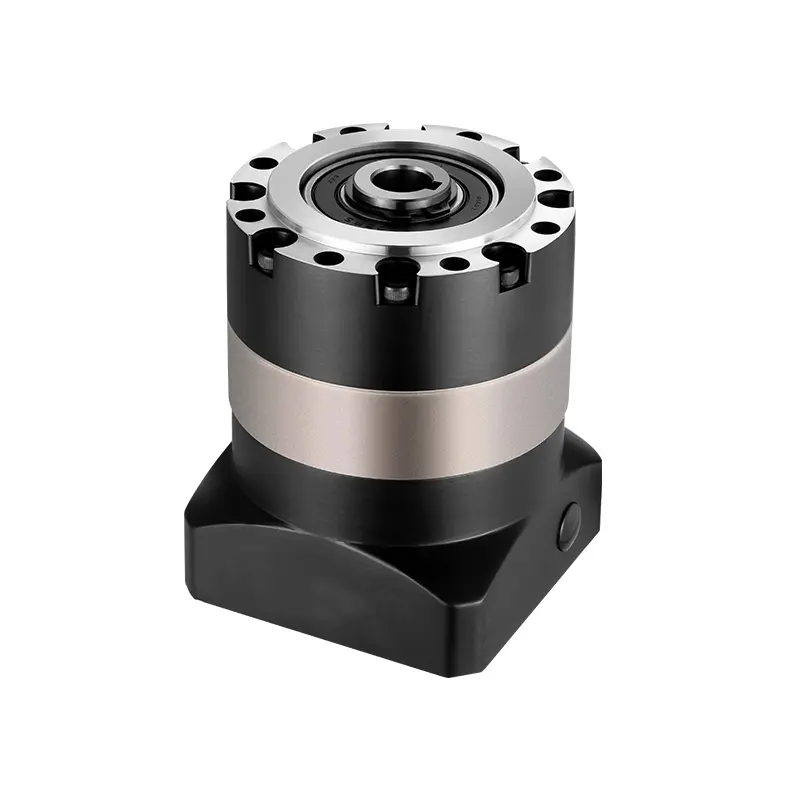

Truyền động khớp robot công nghiệp
Truyền động khớp nhỏ gọn cho chuyển động robot chính xác. Có thể xem xét hộp giảm tốc harmonic ANDANTEX CS25 cho robot cộng tác, trục quay SCARA và các khớp phù hợp của robot sáu trục; lựa chọn cuối cùng theo tải và chu kỳ làm việc.
Mô tả ứng dụng
Hộp giảm tốc harmonic cho khớp robot nhỏ gọn
Khớp robot công nghiệp cần chuyển động được kiểm soát trong không gian lắp đặt hạn chế. Hộp giảm tốc harmonic, hay hộp giảm tốc sóng biến dạng, kết hợp kết cấu truyền động nhỏ gọn với chuyển động có độ rơ thấp, phù hợp để xem xét khi khả năng định vị, kích thước và khối lượng chuyển động là các yếu tố quan trọng.
Model đề xuất: Hộp giảm tốc harmonic ANDANTEX CS25
ANDANTEX khuyến nghị đánh giá CS25 cho các ứng dụng khớp robot phù hợp. Cần chọn cấu hình cụ thể theo mô-men khớp, tốc độ, tỷ số truyền, độ cứng và giao diện động cơ. Hộp giảm tốc được chọn phải đáp ứng toàn bộ chu kỳ vận hành, bao gồm gia tốc và tải cực đại.
Các tình huống ứng dụng điển hình
- Robot cộng tác: cụm khớp nhỏ gọn, trong đó không gian lắp đặt và khối lượng chuyển động là những ràng buộc thiết kế quan trọng.
- Robot SCARA: trục quay phục vụ chuyển động lắp ráp và gắp đặt lặp lại, cần kiểm tra thời gian chu kỳ và tải trọng.
- Robot khớp nối sáu trục: các khớp phù hợp cần bộ giảm tốc nhỏ gọn và khả năng định vị có kiểm soát. Phải tính chọn riêng từng khớp theo tải và mô-men của khớp đó.
Những yếu tố nào quyết định khả năng định vị?
Độ rơ bánh răng chỉ là một yếu tố ảnh hưởng đến hiệu năng của khớp. Biến dạng xoắn, chuyển động mất do đảo chiều, độ cứng ổ đỡ, phản hồi encoder và hiệu chỉnh điều khiển cũng tác động đến kết quả. Cần xác nhận thông số CS25 cho cấu hình đã chọn, thay vì coi độ rơ bằng không là bảo đảm sai số định vị bằng không.
Yêu cầu lựa chọn theo ứng dụng
Gửi loại robot, vị trí khớp, tải trọng, độ lệch tâm tải, chu kỳ chuyển động, tốc độ mục tiêu và bản vẽ động cơ. Đội ngũ của chúng tôi có thể đánh giá cấu hình CS25 và yêu cầu lắp đặt cho ứng dụng của bạn.
Cần chú ý điều gì khi lựa chọn cho ứng dụng này?
- Tính mô-men liên tục, mô-men gia tốc và mô-men dừng khẩn cấp cho khớp cụ thể.
- Chọn tỷ số truyền theo tốc độ khớp yêu cầu và dải làm việc của động cơ.
- Kiểm tra độ cứng xoắn, chuyển động mất do đảo chiều và độ chính xác định vị khi có tải.
- Xác minh khả năng chịu tải của ổ đỡ đầu ra, mô-men ngoại lực và giao diện lắp đặt.
- Xác nhận yêu cầu bôi trơn, chu kỳ làm việc, nhiệt độ vận hành và tuổi thọ.
Địa chỉ và liên hệ
Dongguan Hanrui Automation Technology Co., Ltd.
Tầng 6, số 172 đường Chonghuan Middle, thị trấn Shijie, Đông Quản, Trung Quốc
Điện thoại: +86 769 8281 3091
Email: oliver@andantexcn.com