 PRECISION DRIVE
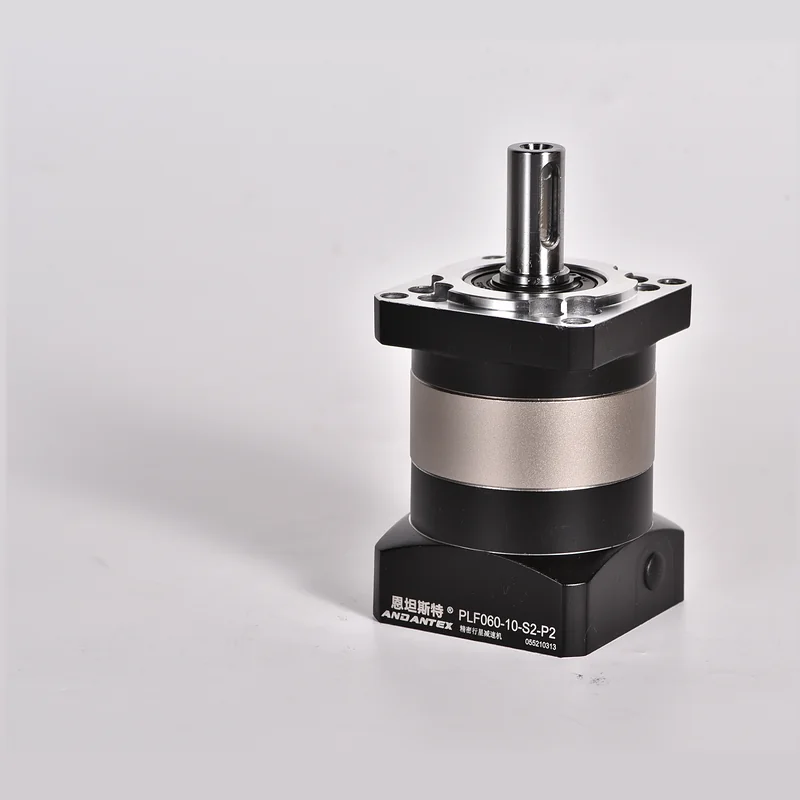
La velocidad de un Motor paso a paso depende de la frecuencia de los pulsos de mando y del número de pulsos por revolución configurado en el controlador. En un sistema de entrada por pulsos, la velocidad del Motor se calcula como n = 60 × f / P, donde f es la frecuencia de mando en hercios y P es el número de pulsos de mando necesarios para una vuelta del Motor. Si se instala un reductor, la velocidad de salida es la velocidad del Motor dividida por la relación de reducción.
Determine el número correcto de pulsos por revolución
En una configuración convencional de micropasos, sin un factor adicional de engranaje electrónico, P = (360 / ángulo de paso completo) × micropasos por paso completo. Un Motor con un ángulo de paso de 1,8° tiene 200 pasos completos por revolución. Con ocho micropasos por paso completo necesita 1.600 pulsos de mando por revolución.
Algunos controladores muestran directamente los pulsos por revolución; utilice ese valor configurado cuando esté disponible. La interpolación interna, el engranaje electrónico del controlador y la entrada externa STEP no siempre se expresan en las mismas unidades. Confirme la resolución de los pulsos de mando del controlador antes de hacer el cálculo.
Fórmulas de frecuencia de pulsos
| Valor que se desea calcular | Fórmula | Unidades |
|---|---|---|
| Velocidad del Motor | n = 60 × f / P | rpm |
| Frecuencia de mando necesaria | f = n × P / 60 | Hz o pulsos por segundo |
| Velocidad de salida del reductor | nsalida = n / i | rpm; i es la relación de reducción |
| Pulsos para un giro del Motor | Número de pulsos = ángulo × P / 360 | pulsos; ángulo en grados |
Ejemplo: Motor de 1,8° con ocho micropasos
Supongamos que P = 1.600 pulsos por revolución y que se desea una velocidad del Motor de 300 rpm. La frecuencia de mando necesaria es 300 × 1.600 / 60 = 8.000 Hz, es decir, 8 kHz. Con un reductor de 5:1, la velocidad de salida correspondiente es 300 / 5 = 60 rpm.
Con la misma resolución de mando, los siguientes valores sirven para comprobar el cálculo:
| Frecuencia de mando | Velocidad del Motor | Velocidad de salida con reducción 5:1 |
|---|---|---|
| 2.000 Hz | 75 rpm | 15 rpm |
| 8.000 Hz | 300 rpm | 60 rpm |
| 16.000 Hz | 600 rpm | 120 rpm |
Estos ejemplos describen el movimiento ordenado por el mando. No establecen el par disponible del Motor ni demuestran que el mecanismo pueda seguir la orden bajo carga.
Por qué puede diferir la velocidad medida
- Resolución diferente: el controlador de movimiento y el accionamiento utilizan ajustes distintos de pulsos por revolución.
- Unidades de frecuencia: 8 kHz son 8.000 pulsos por segundo, no 8.000 rpm.
- Aceleración: un salto brusco hasta la frecuencia objetivo puede superar el par de arranque disponible.
- Carga y velocidad: compruebe la curva par-velocidad de la combinación real de Motor, accionamiento y alimentación.
- Relación mecánica: al comprobar el movimiento final, incluya el reductor y cualquier transmisión adicional por correa o husillo.
Cómo combinar un Motor paso a paso con un reductor
Utilice el selector de reductores por Motor para identificar interfaces candidatas. Después, Comparar el diámetro y la longitud del eje, el centrador y los agujeros de montaje con el plano real del Motor. El tamaño de bastidor NEMA por sí solo no confirma la compatibilidad.
Calcule la velocidad de salida necesaria, el par de carga y el perfil de aceleración antes de elegir la relación. Consulte la guía de relaciones de reducción planetarias y la guía de par nominal y par máximo; después, envíenos el plano del Motor y el ciclo de movimiento para la selección.
Referencias técnicas: relación entre frecuencia de pulsos y velocidad de giro de Oriental Motor y explicación de Analog Devices sobre la resolución de micropasos.
Dejar una pregunta técnica