 ПРЕЦИЗИОННЫЕ ПРИВОДЫ

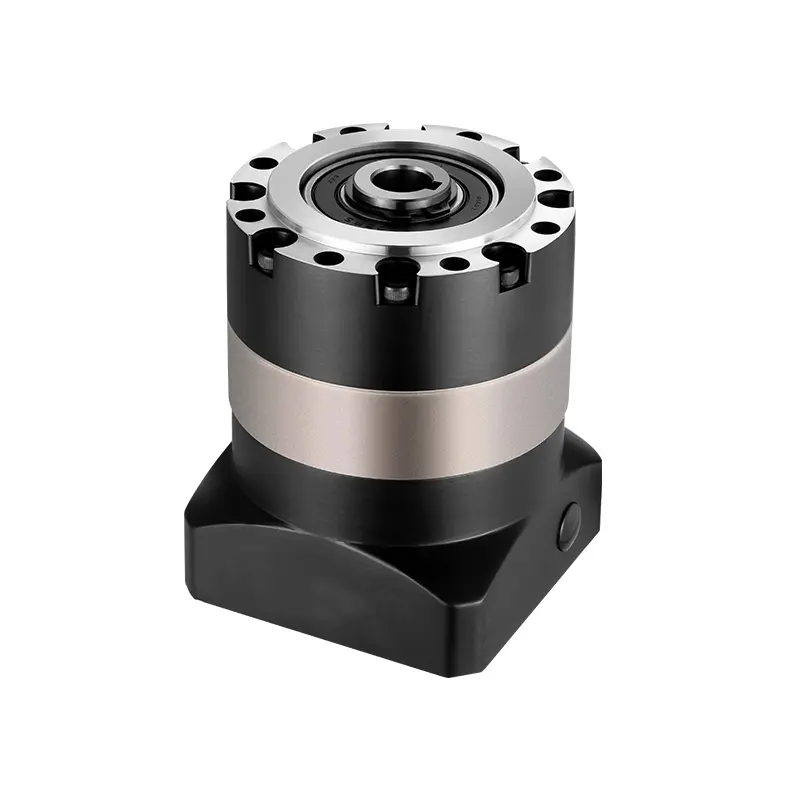

Приводы сочленений промышленных роботов
Компактная передача для точных движений суставов робота. Рассмотрите волновой редуктор ANDANTEX CS25 для коллаборативных роботов, поворотных осей SCARA и подходящих суставов шестиосевых роботов. Окончательный выбор зависит от нагрузки и рабочего цикла.
Условия подбора
- Рассчитайте длительный крутящий момент, момент при ускорении и аварийной остановке для конкретного сустава.
- Согласуйте передаточное число с требуемой скоростью сустава и рабочим диапазоном двигателя.
- Проверьте крутильную жёсткость, потерянное движение и точность позиционирования под нагрузкой.
- Проверьте несущую способность выходного подшипника, внешние моменты и монтажное присоединение.
- Подтвердите требования к смазке, рабочему циклу, температуре и сроку службы.
Волновые редукторы для компактных суставов роботов
Суставам промышленного робота требуется управляемое движение при ограниченном монтажном пространстве. Волновые редукторы сочетают компактную компоновку передачи с малым люфтом и подходят для рассмотрения там, где важны позиционирование, габариты и подвижная масса.
Рекомендуемая модель: волновой редуктор ANDANTEX CS25
ANDANTEX рекомендует рассмотреть CS25 для подходящих приводов суставов роботов. Подберите точную конфигурацию по моменту и скорости сустава, передаточному числу, жёсткости и присоединению двигателя. Выбранный редуктор должен выдерживать весь рабочий цикл, включая ускорение и пиковые нагрузки.
Типичные варианты применения
- Коллаборативные роботы: компактные суставные узлы, для которых монтажное пространство и подвижная масса являются важными ограничениями.
- Роботы SCARA: поворотные оси для повторяемых сборочных операций и переноса деталей с обязательной проверкой нагрузки и длительности цикла.
- Шестиосевые шарнирные роботы: подходящие суставы, требующие компактной передачи и управляемого позиционирования. Каждый сустав рассчитывают отдельно по его нагрузке и моменту.
От чего зависит точность позиционирования?
Зазор в зацеплении — лишь один из факторов работы сустава. На результат также влияют упругое закручивание, потерянное движение, жёсткость подшипников, обратная связь энкодера и настройка управления. Подтвердите характеристики CS25 для выбранного исполнения: нулевой люфт сам по себе не гарантирует нулевую погрешность позиционирования.
Запрос на подбор для вашего применения
Укажите тип робота, расположение сустава, полезную нагрузку, смещение нагрузки, цикл движения, требуемую скорость и приложите чертёж двигателя. Наши специалисты проверят конфигурацию CS25 и монтажные требования для вашего применения.