 PRECISION DRIVE
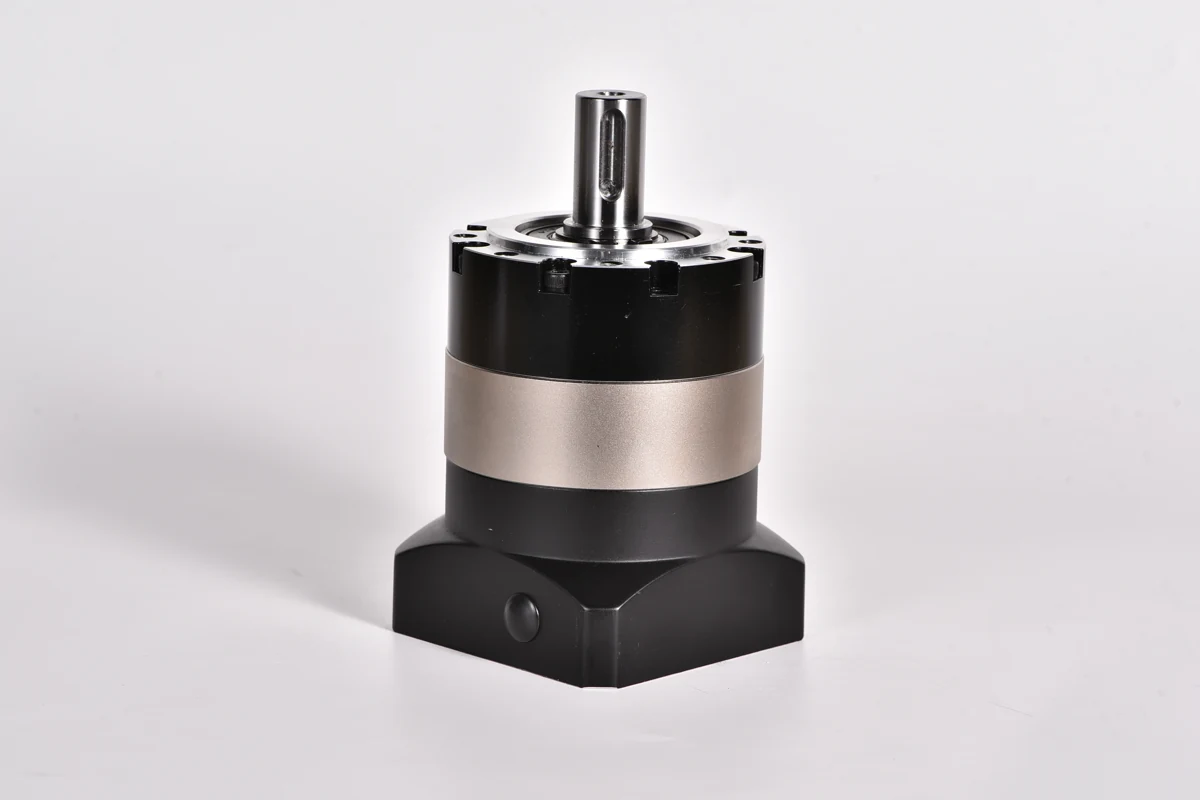
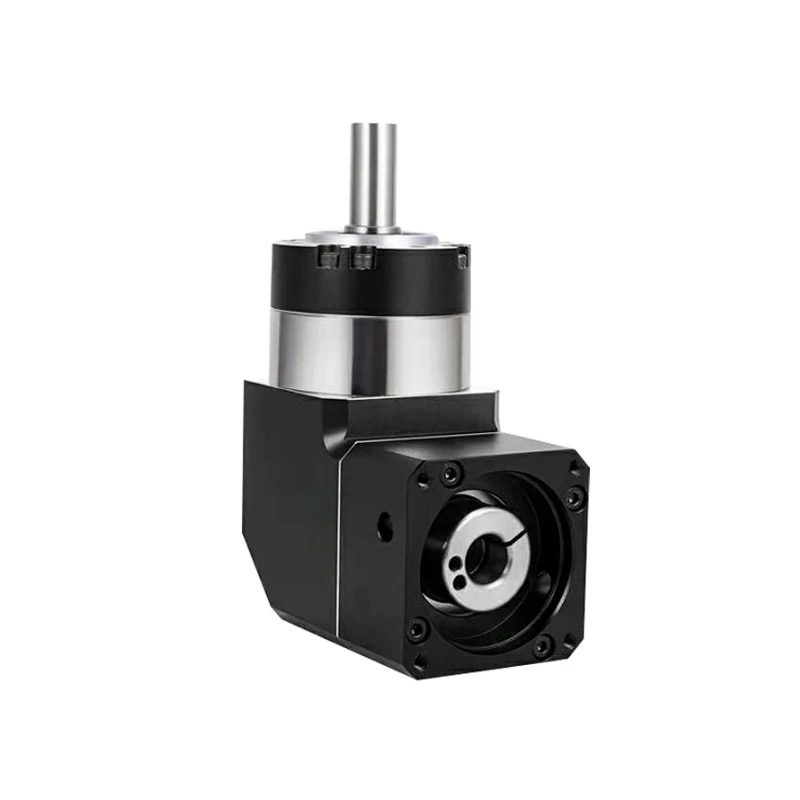
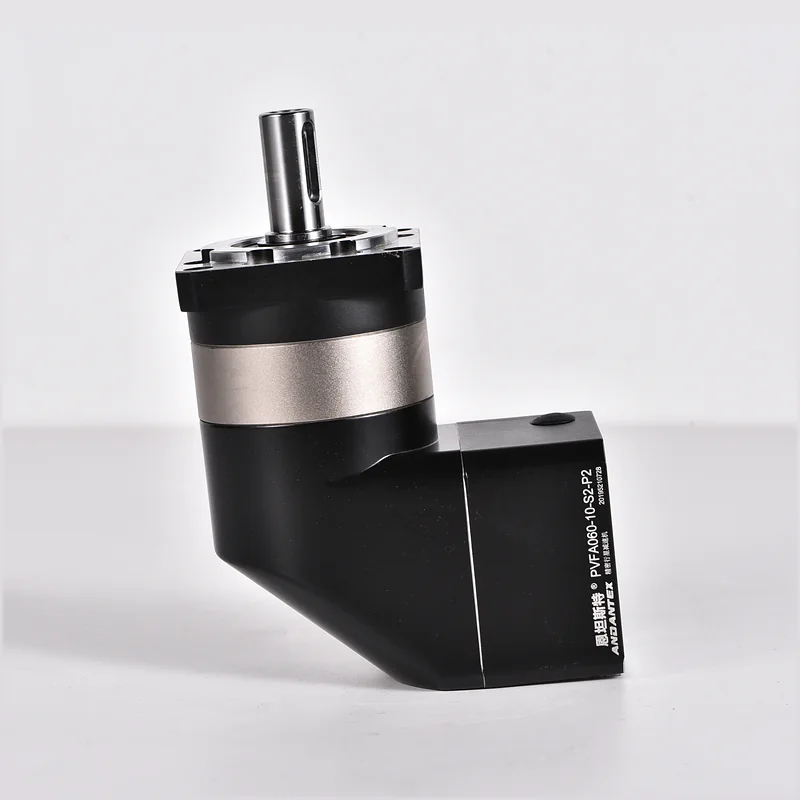
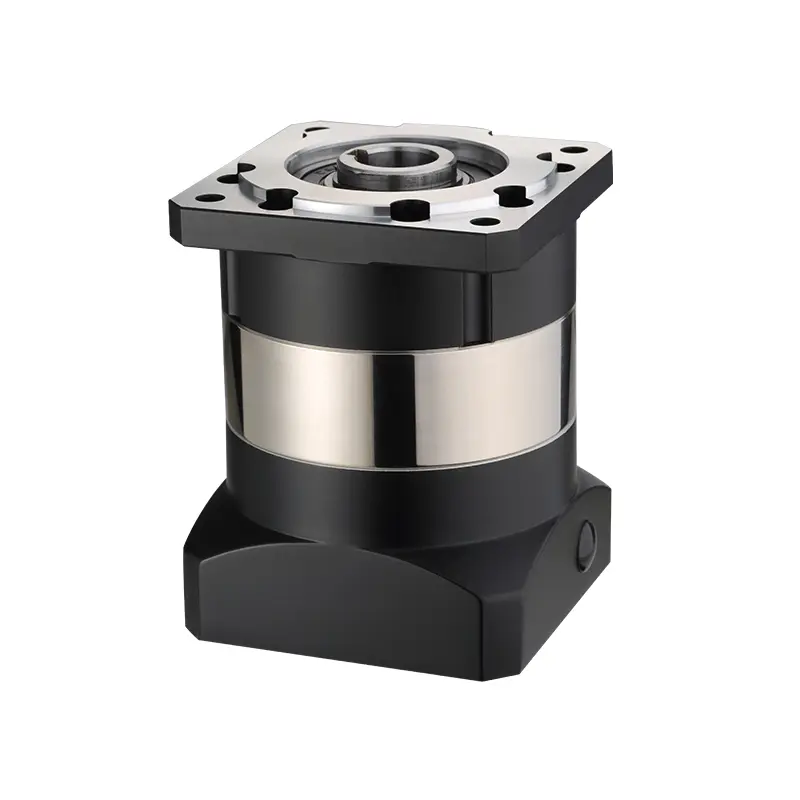
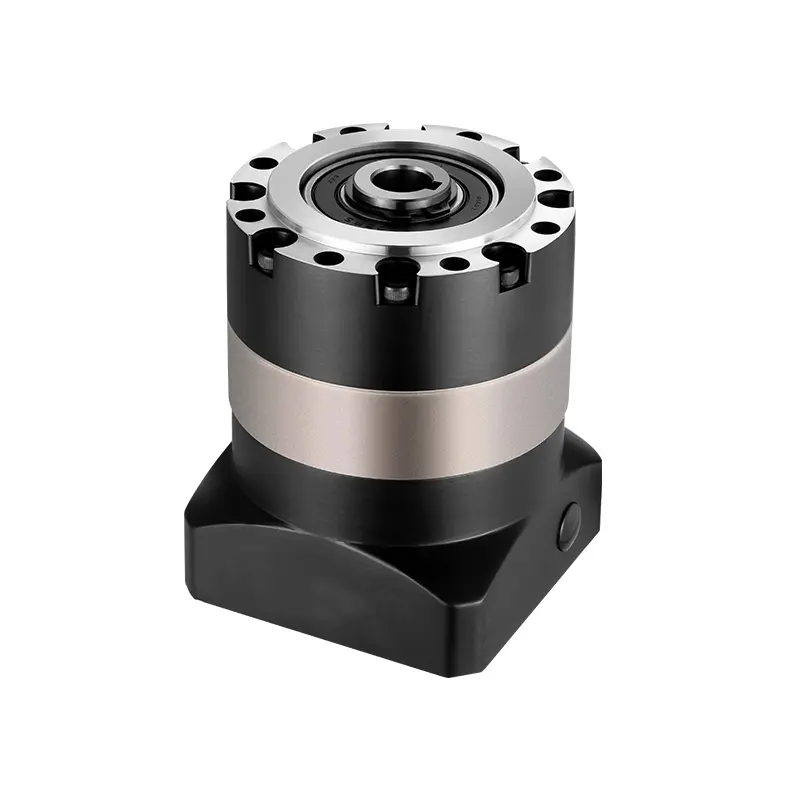
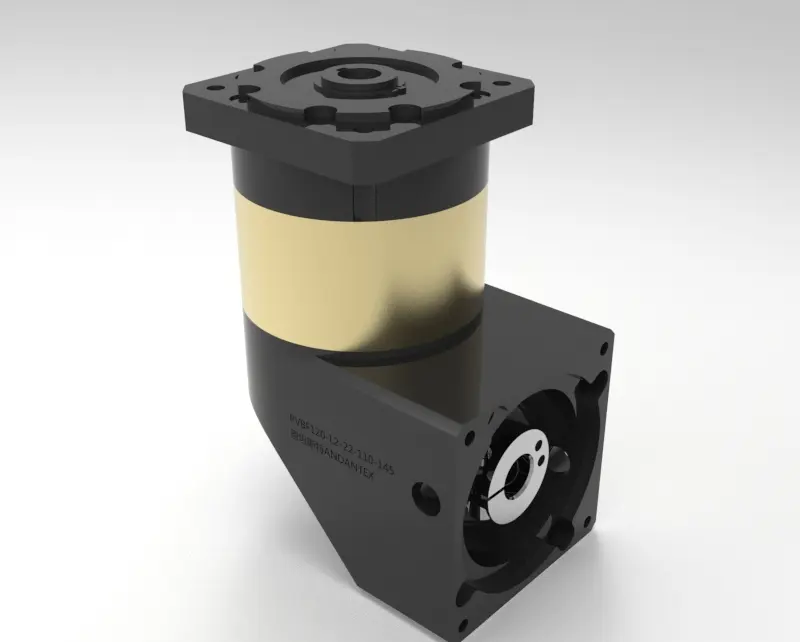
Compare las series de reductores planetarios ANDANTEX para automatización con servomotor. Empiece por disposición de transmisión y conexión de salida; compruebe relación, par, posicionamiento y montaje exacto. Este resumen reúne reductores estándar, de precisión, con salida por brida y angulares.
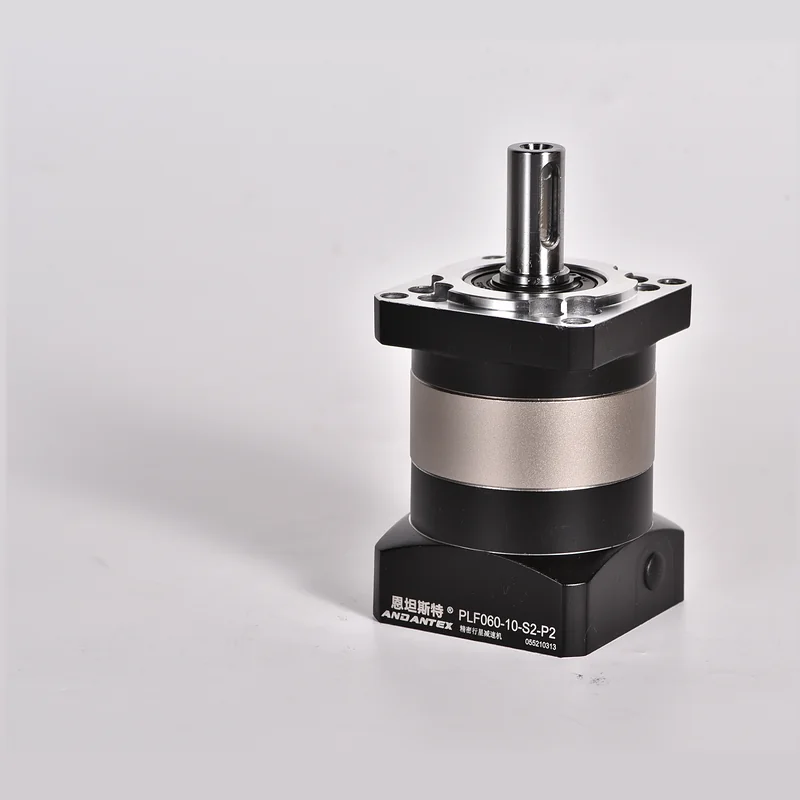
Elija una familia de reductores planetarios
| Series | Configuración | Punto de partida para la selección |
|---|---|---|
| PLF | Reductor planetario estándar de brida cuadrada | Transmisiones de correa dentada y husillo de bolas |
| PLE | Reductor planetario de brida redonda | Máquinas que requieren montaje de brida redonda |
| PAG | Reductor planetario helicoidal | Transmisiones de piñón y cremallera y husillo de bolas |
| PLM | Reductor planetario de precisión | Compare tamaños y montajes de motor disponibles |
| PLX | Reductor planetario con salida por brida | Transmisiones de piñón y cremallera que requieren salida por brida |
| PVEA / PVFA | Reductores planetarios angulares de brida redonda / cuadrada | Disposiciones que requieren orientación angular del motor |
| PAMG | Reductor planetario angular helicoidal | Compare espacio de instalación y montaje del motor requeridos |
| PLMX | Reductor planetario angular con salida por brida | Disposiciones que combinan entrada angular y salida por brida |
Explore la gama de reductores planetarios estándar o la gama de reductores planetarios de precisión para consultar más series y modelos.
Adapte el reductor al mecanismo de transmisión
- Correas y poleas dentadas: empiece por PLF y compruebe carga de polea, voladizo y conexión del eje.
- Piñón y cremallera: compare PAG y PLX según conexión del piñón, par requerido y ciclo de posicionamiento.
- Módulos de husillo de bolas: compare PLF y PAG considerando aceleración, inercia y disposición del acoplamiento.
- Acoplamiento directo: compare series adecuadas mediante cálculo de carga y espacio disponible; la potencia del motor por sí sola no confirma la idoneidad del reductor.
Confirme relación, carga y montaje del motor
Elija la relación según velocidad de salida y rango de funcionamiento del motor. Compruebe par continuo y máximo, aceleración, ciclo, inercia y cargas radiales/axiales con las especificaciones del modelo. Consulte la guía de relaciones planetarias y etapas L1/L2 para el cálculo de relación y la terminología de etapas.
Compare diámetro y longitud del eje del motor, centrado, distancia entre agujeros y tornillos con el plano del reductor. Dos motores de igual potencia pueden necesitar adaptadores distintos. Use la herramienta de compatibilidad de montaje del motor y confirme las dimensiones finales en el plano antes del pedido.
Antes de confirmar la conexión del motor, consulte qué significa entrada hueca y cómo se diferencian las entradas con acoplamiento, estriadas, con chavetero y por eje. Compare la disposición de entrada elegida con el plano del motor.
Planos y asesoría de selección
Abra la página del modelo de la serie elegida para revisar especificaciones y planos 2D y archivos STEP 3D disponibles. Los archivos son específicos de cada configuración: compruebe modelo, etapa y montaje antes de descargar desde el centro de descargas técnicas.
Para una cotización, envíe modelo o plano del motor, relación requerida, velocidad de salida, carga, ciclo y cantidad. Solicitar asesoría de selección de reductores planetarios. Puede consultar etiquetas, embalaje y montajes de entrada o salida personalizados mediante Colaboración OEM.
Cómo seleccionar un reductor planetario para servomotor: secuencia de trabajo
Empiece por el mecanismo accionado y avance hacia el motor. Defina movimiento, calcule par de salida, elija relación, compruebe límites del reductor y confirme el montaje del motor. La potencia es un filtro útil de catálogo, pero no un cálculo completo de dimensionamiento.
| Comprobar | Datos que debe registrar | Decisión de selección |
|---|---|---|
| Movimiento | Velocidad de salida, recorrido o ángulo, tiempo de movimiento y pausa | Elija una relación que mantenga el motor dentro de su rango útil de velocidad |
| Carga | Par de trabajo, fricción, gravedad y aceleración | Compruebe funcionamiento continuo y cada transitorio con los límites aplicables |
| Inercia | Inercia del útil y la pieza respecto al eje accionado | Compruebe inercia reflejada y recomendaciones de ajuste del fabricante del motor |
| Soporte de salida | Diámetro de polea o piñón, voladizo y fuerzas axiales y radiales | Compruebe rodamiento y eje de salida además del par de transmisión |
| Compatibilidad del motor | Diámetro y longitud del eje, chavetero, centrado y patrón de tornillos | Elija el adaptador de entrada exacto y compruebe el plano de instalación |
Prepare una hoja de selección
Copie el registro en blanco siguiente en las notas del proyecto. Introduzca valores medidos o calculados e identifique su fuente. Marque «Por confirmar» cuando falten plano del motor, cálculo de carga o límite del modelo.
| Categoría de datos | Valor y unidades | Referencia de plano o cálculo | Punto pendiente de confirmar |
|---|---|---|---|
| Movimiento: velocidad, recorrido o ángulo, tiempo de movimiento y pausa | ________ | ________ | ________ |
| Carga: par de trabajo, gravedad, fricción y aceleración | ________ | ________ | ________ |
| Inercia: útil completo, pieza y mecanismo accionado | ________ | ________ | ________ |
| Soporte de salida: voladizo, fuerzas radiales/axiales y rodamientos | ________ | ________ | ________ |
| Montaje del motor: modelo completo, eje, centrado, agujeros y conexión | ________ | ________ | ________ |
Registre cada fase del ciclo de movimiento
| Fase del ciclo | Duración | Velocidad y aceleración | Carga/par y fuente |
|---|---|---|---|
| Aceleración | ________ | ________ | ________ |
| Movimiento a velocidad constante | ________ | ________ | ________ |
| Deceleración | ________ | ________ | ________ |
| Pausa o retención | ________ | ________ | ________ |
Indique unidades, sentido, repeticiones del ciclo y requisitos de inversión o retención. Use estos datos para elegir una serie de reductores, comparar la opciones de modelos PLFy completar la lista de comprobación del montaje del motor. Envíe el registro con los planos exactos del motor y reductor propuesto para revisar la configuración.
Ejemplo: servomotor de 750 W a 3,000 rpm
Este cálculo es ilustrativo, no el valor nominal de un modelo ANDANTEX concreto. En ese punto de funcionamiento, el par del motor es aproximadamente T = 9550 × 0.75 / 3000 = 2.39 N·m. Con reducción 10:1, la salida gira a 300 rpm. Si se supone una eficiencia del 95% solo para este ejemplo, el par de salida transmitido es aproximadamente 2.39 × 10 × 0.95 = 22.7 N·m.
El resultado no determina el par admisible del reductor. Compárelo con valores continuos y máximos, límites de velocidad de entrada y ciclo del modelo exacto. Si el proceso requiere 40 N·m continuos, este punto de funcionamiento no cumple simplemente por instalar un reductor mayor. Compruebe la curva par-velocidad del motor y reconsidere relación o motor.
Compruebe inercia y ciclo completo
Para una relación ideal i, la inercia de carga reflejada al motor es Jreflected = JCarga / i². Incluya inercia del reductor y del acoplamiento en el eje correspondiente. Una relación mayor reduce la inercia reflejada, pero cambia las exigencias de velocidad y aceleración del motor. No hay una única relación de inercias aceptable para todos los servosistemas.
Registre aceleración, movimiento a velocidad constante, deceleración y pausa por separado. Use el ciclo admisible y método térmico del fabricante; no sustituya un pico de trabajo repetido por el límite de parada de emergencia. Un eje por correa también necesita comprobar los rodamientos según tensión de correa y voladizo de polea.
Convierta el cálculo en una consulta de modelo
Para un eje por correa de 400 W, PLF060 es un punto de partida; una aplicación de 750 W puede llevar a comparar PLF090 y PAG090, según la disposición del accionamiento. Son ejemplos propuestos, no aprobaciones automáticas de compatibilidad.
Use la Centro de seleccióny adjunte plano del motor y tabla de ciclo a su consulta. Lea par nominal frente a par máximo y dimensiones de montaje del motor para conocer las comprobaciones de cada decisión.
Referencia técnica: Oriental Motor: reducción e inercia de carga reflejada. Los límites de producto deben proceder de la configuración ANDANTEX seleccionada.
Para comprender el mecanismo del proceso de selección, consulte Diseño de reductores planetarios: funcionamiento y especificaciones.
Dejar una pregunta técnica