 PRECISION DRIVE
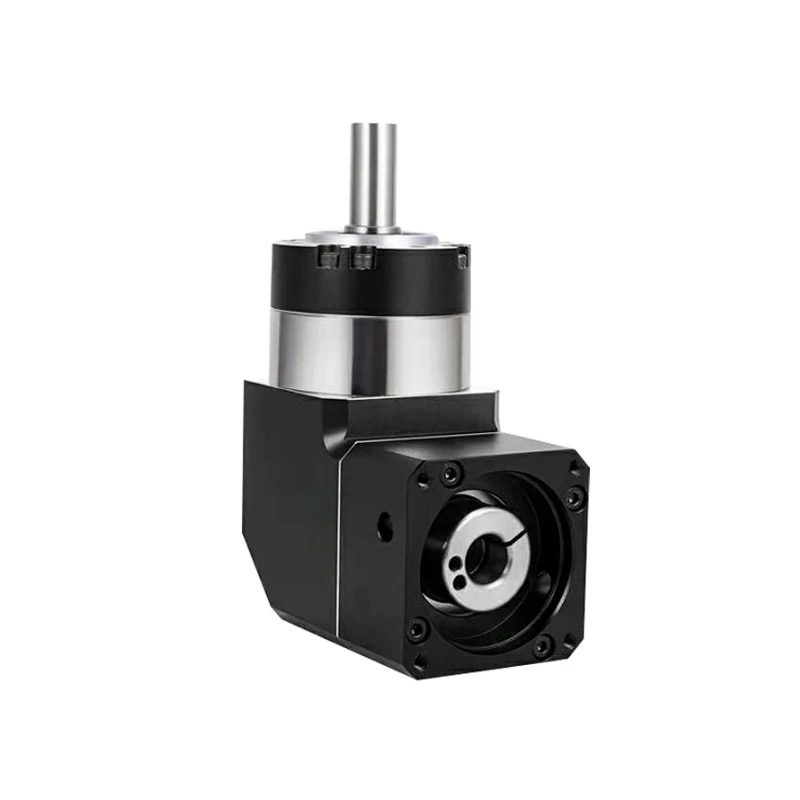
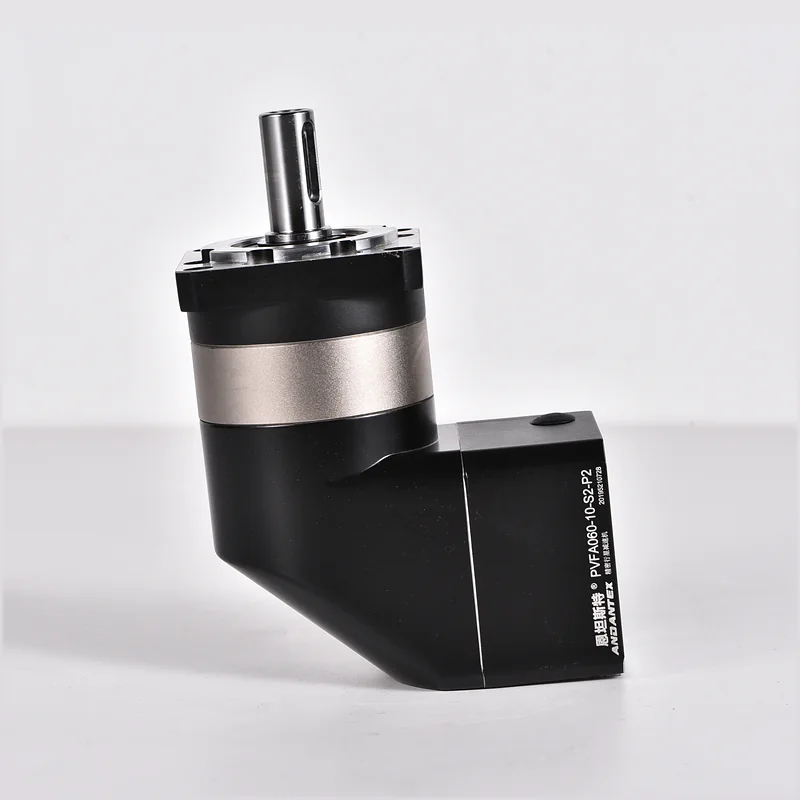
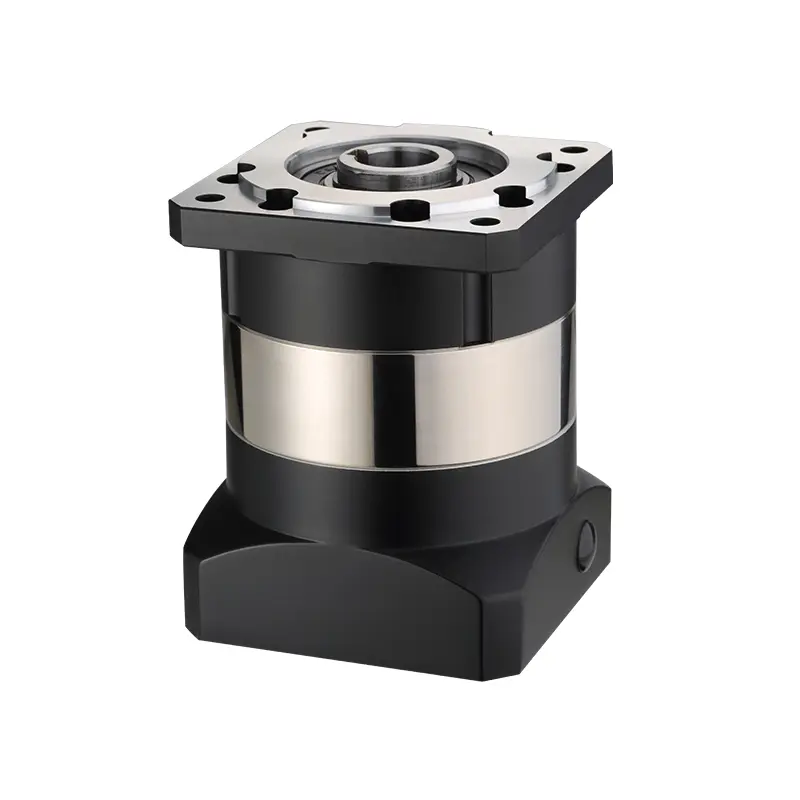
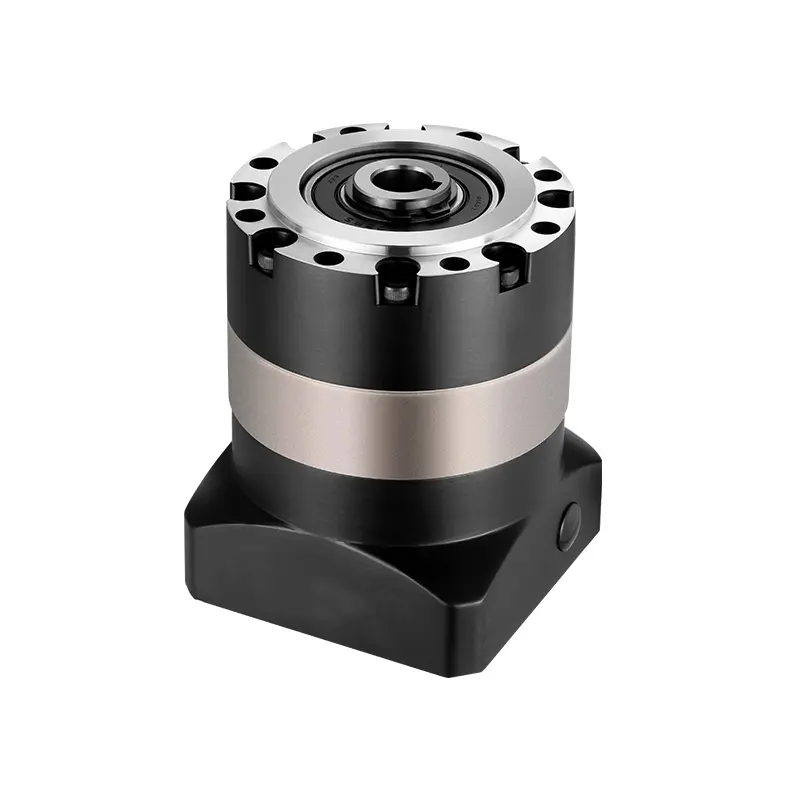
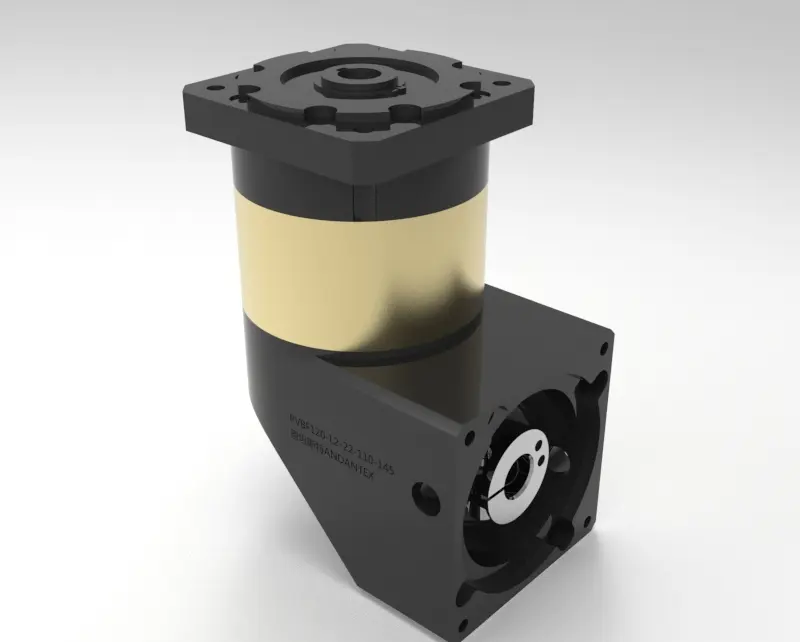
Cuando una máquina necesita una transmisión angular de 90°, los reductores hipoides KRV y los reductores de tornillo sin fin NMRV son dos opciones habituales. Ambos reducen la velocidad y multiplican el par, pero sus características y aplicaciones son diferentes.
Los reductores hipoides KRV son adecuados para equipos que requieren eficiencia, funcionamiento prolongado o autonomía con baterías. Los reductores de tornillo sin fin NMRV permiten obtener relaciones elevadas y son una opción para movimientos lentos con par elevado y aplicaciones donde hay que estudiar la retención de la carga al detenerse.
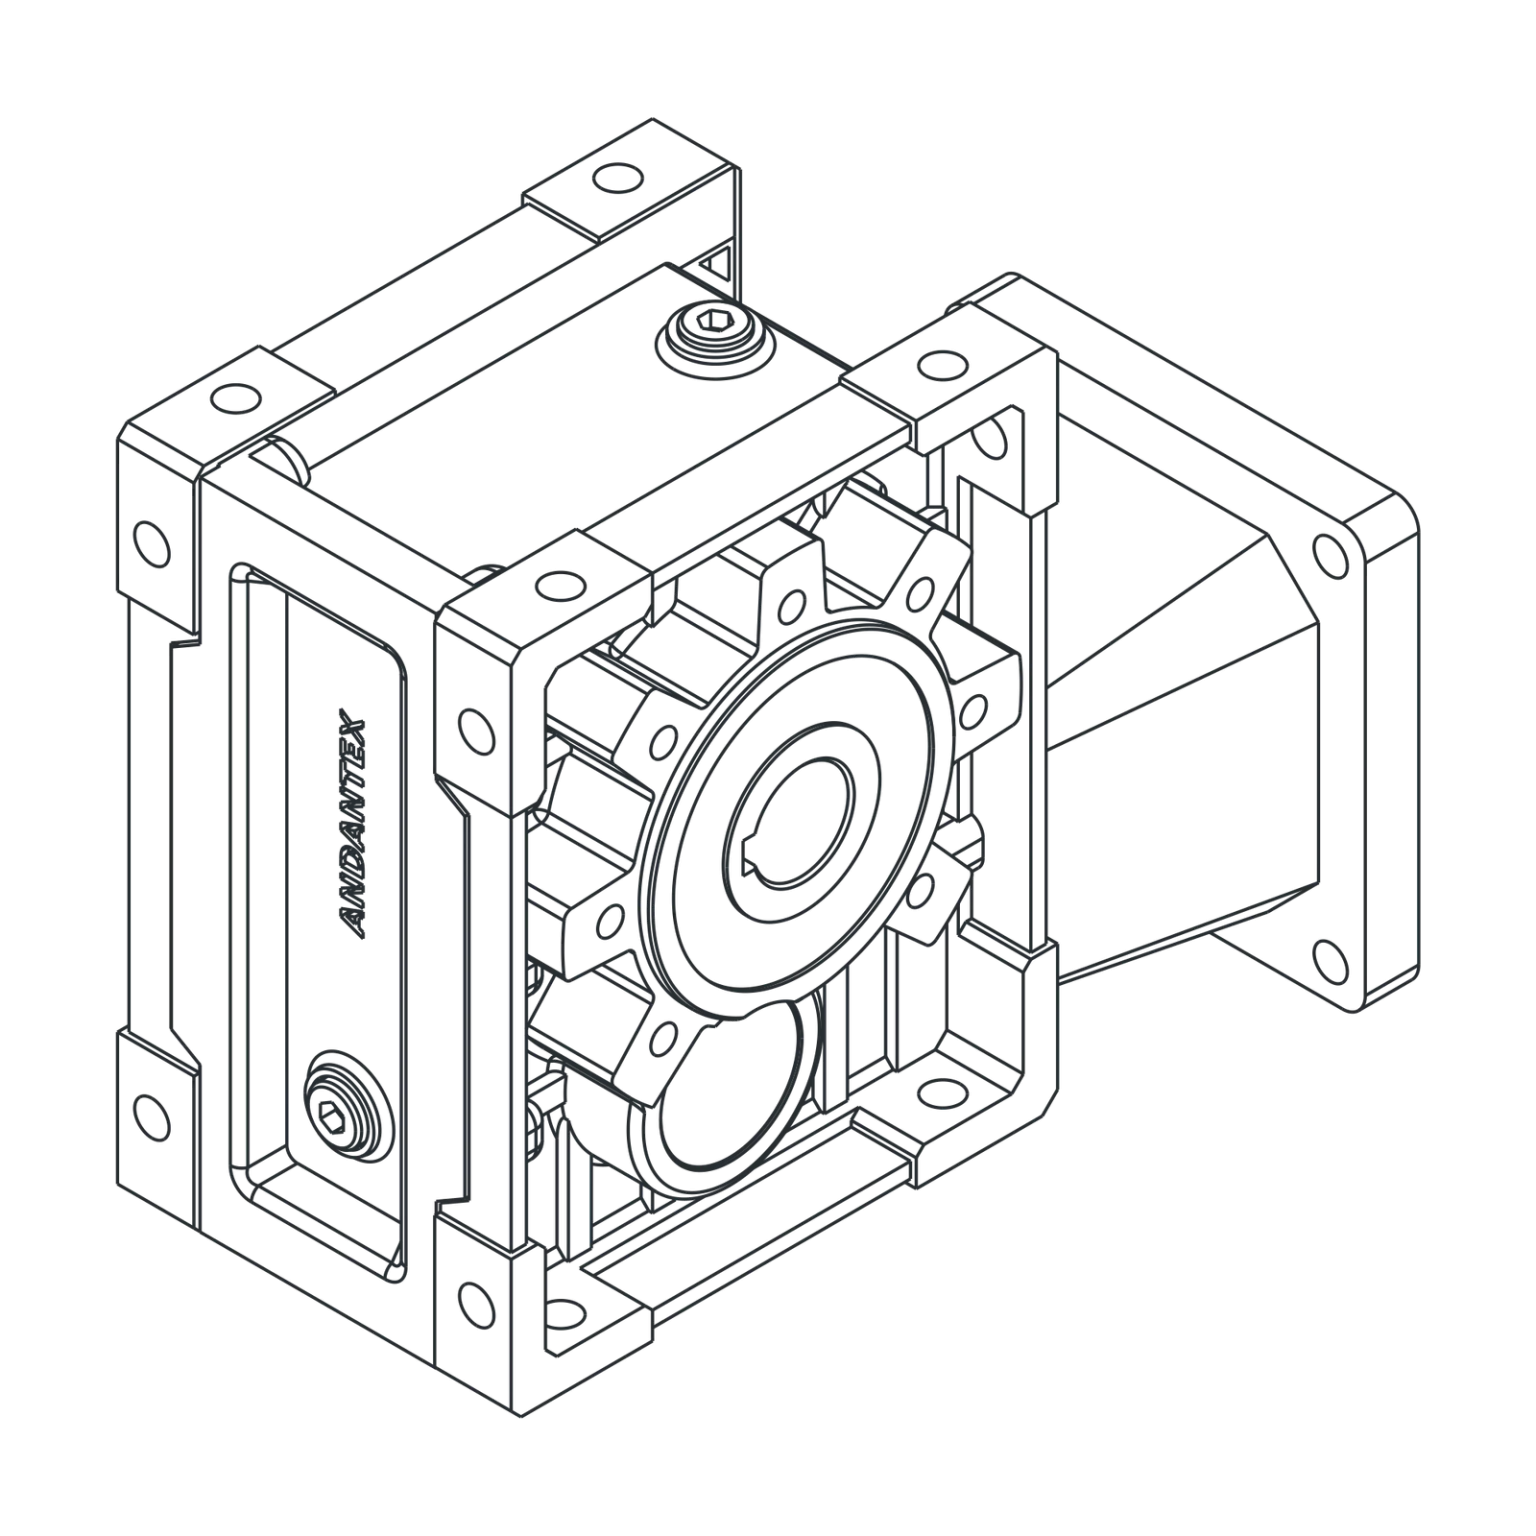
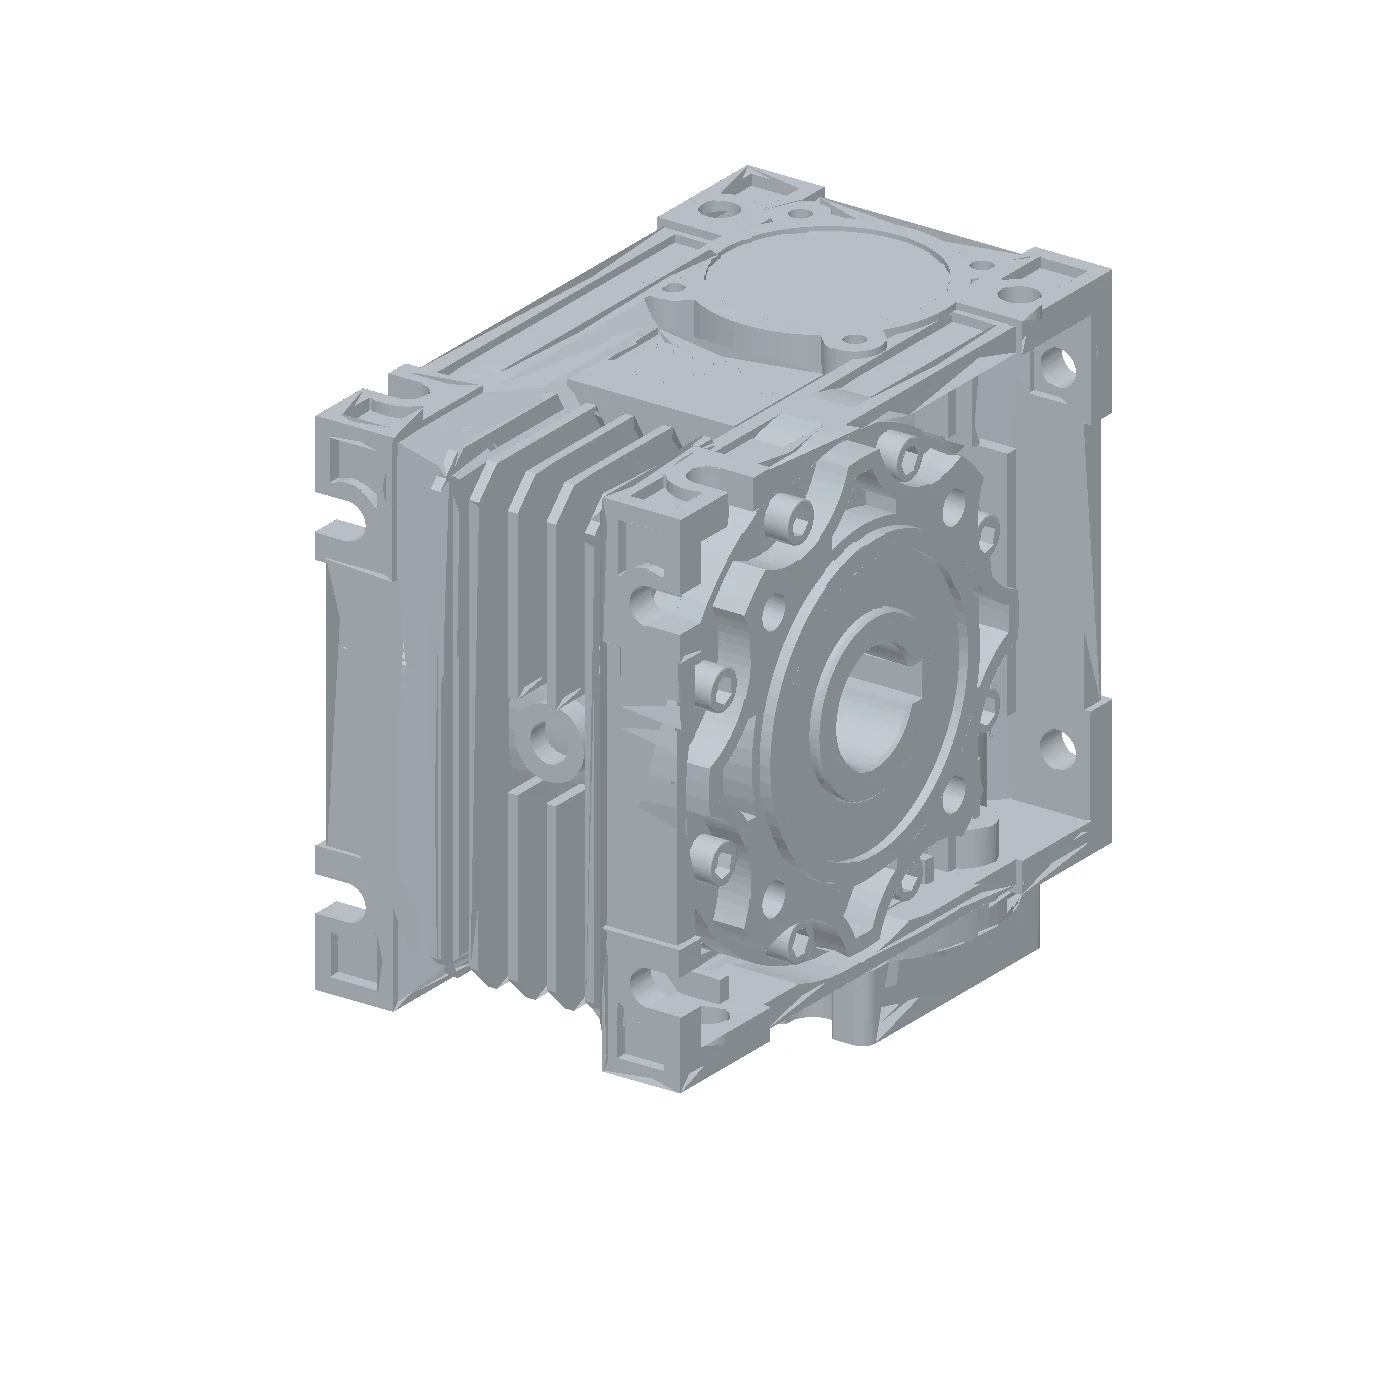
1. Principales diferencias entre KRV y NMRV
Deslice la tabla horizontalmente para verla completa.
| Aspecto | Reductor hipoide KRV | Reductor de tornillo sin fin NMRV |
|---|---|---|
| Transmisión | Engranajes hipoides | Tornillo sin fin y corona |
| Disposición | Angular de 90° | Angular de 90° |
| Eficiencia | Generalmente mayor en condiciones comparables | Depende de la relación, velocidad y lubricación |
| Temperatura | Menores pérdidas de transmisión en condiciones comparables | Hay que comprobar el calentamiento con relaciones altas o servicio prolongado |
| Par elevado a baja velocidad | Seleccionar según modelo y relación | Una etapa puede proporcionar una relación elevada |
| Retención en reposo | Normalmente requiere estudiar un freno externo | Algunas configuraciones pueden ser autobloqueantes bajo determinadas condiciones |
| Coste inicial | Generalmente más alto | Las configuraciones comunes suelen ser más económicas |
| Aplicaciones | Transportadores, chasis móviles, embalaje y automatización | Accionamientos lentos, ajustes y mecanismos con cargas que permanecen aplicadas |
La capacidad de carga depende del modelo, la relación, el ciclo de trabajo y el montaje. No es posible determinar cuál soporta más carga únicamente por el nombre de la serie.
2. ¿En qué se diferencian sus mecanismos?
KRV: engranajes hipoides
El KRV cambia la dirección de la potencia mediante engranajes hipoides cuyo contacto combina rodadura y deslizamiento. En condiciones comparables, una transmisión hipoide suele ser más eficiente que una transmisión convencional de tornillo sin fin. En transportadores de funcionamiento prolongado y equipos alimentados por batería, una mayor eficiencia ayuda a reducir las pérdidas de energía.
NMRV: tornillo sin fin y corona
El tornillo acciona la corona y permite conseguir una relación de reducción elevada en una estructura relativamente compacta. Esto resulta útil cuando se requiere baja velocidad y un par de salida elevado. El contacto es principalmente deslizante; con cargas altas, grandes relaciones o funcionamiento prolongado se deben revisar la temperatura, la lubricación y el ciclo de trabajo.
3. Cargas elevadas, par estático y retención en NMRV
Algunas máquinas desplazan una carga lentamente y después deben permanecer detenidas, por ejemplo bastidores basculantes, plataformas de ajuste y mecanismos de orientación para maquinaria pesada. Además del par necesario durante el movimiento, debe evaluarse el par aplicado al eje de salida cuando el equipo está parado.
¿Qué es la carga estática sobre la salida?
Cuando un bastidor queda inclinado, su propio peso y la pieza siguen ejerciendo un par sobre el eje. Hay que comprobar si los engranajes, el eje de salida, los rodamientos y la carcasa soportan esa carga. Consulte el par estático admisible y el par máximo de la configuración concreta.
La capacidad estática y el autobloqueo son comprobaciones distintas
La capacidad estática indica la carga que puede soportar el reductor en reposo. El autobloqueo se refiere a si una carga aplicada desde la salida puede hacer girar la entrada. Algunas configuraciones de tornillo sin fin pueden dificultar ese movimiento inverso, pero el comportamiento depende de la relación, la lubricación, el desgaste y las vibraciones.
Si una aplicación exige mantener la posición con seguridad, seleccione un dispositivo de retención adecuado. En elevaciones verticales o donde una caída pueda causar daños, prevea el freno o dispositivo anticaídas correspondiente.
4. Ejemplo de chasis sobre orugas: eficiencia y autonomía
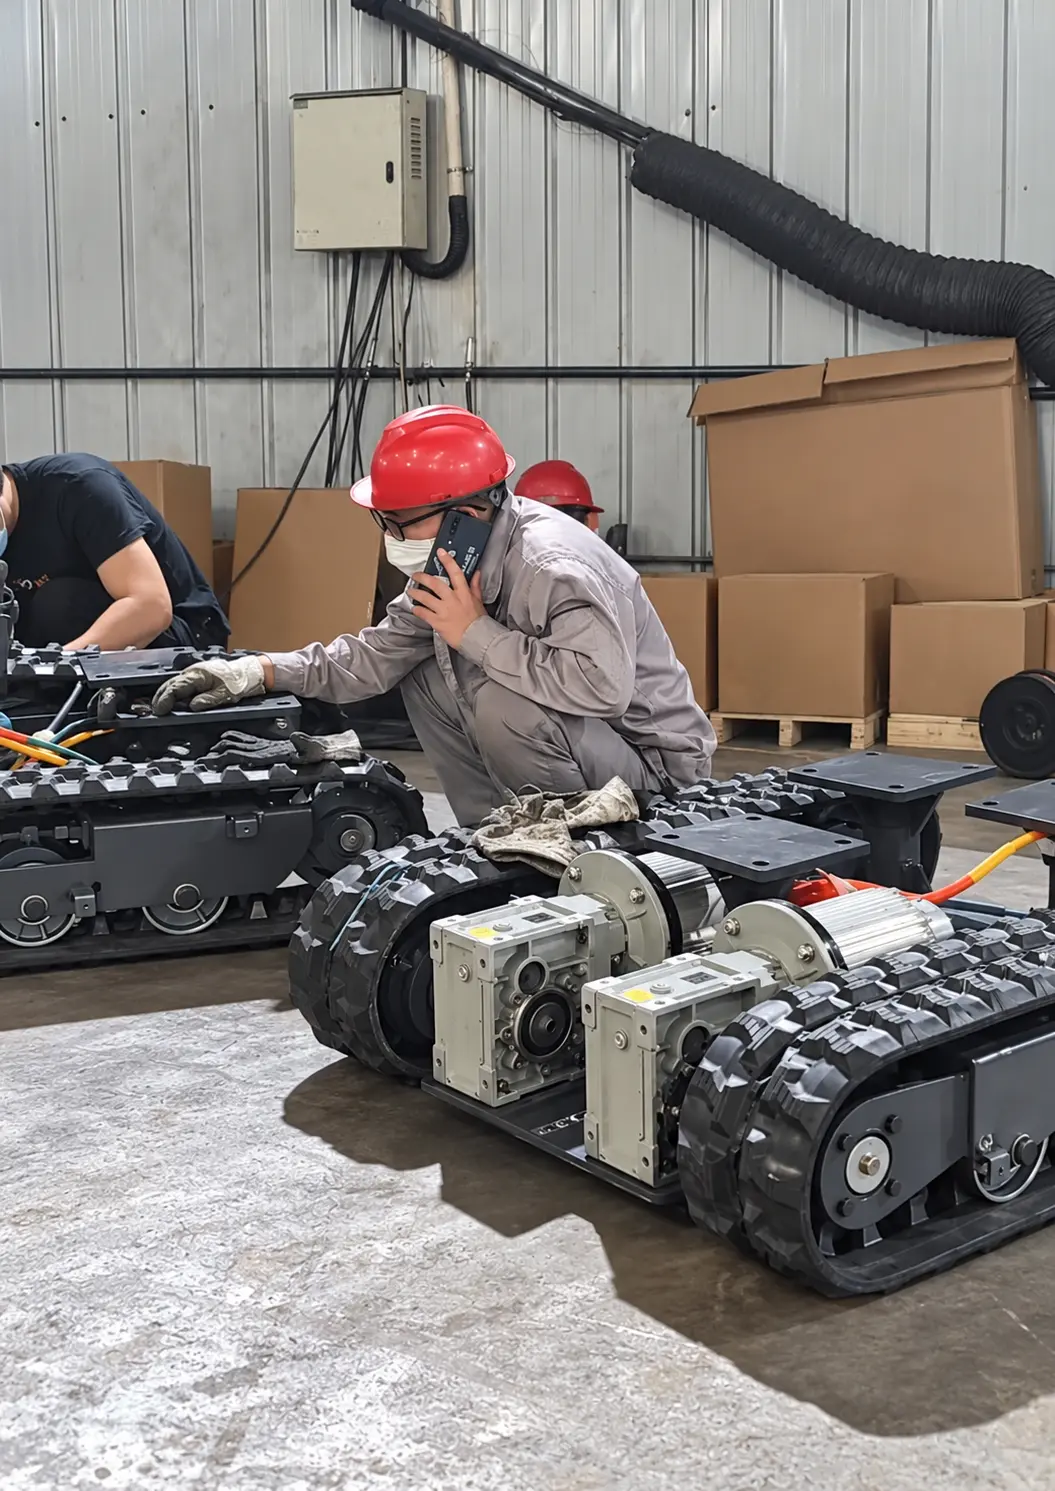
En una aplicación de chasis sobre orugas, ANDANTEX utiliza un reductor hipoide KRV063 con relación 30:1 y un motor de corriente continua sin escobillas de 1,3 kW, para una carga de aplicación de 600 kg. En equipos con baterías, la transmisión influye tanto en el movimiento como en la autonomía.
Una comparación ilustrativa de autonomía
Supongamos que un mismo chasis utiliza la misma batería, motor y carga, y circula a la misma velocidad y por el mismo recorrido con dos transmisiones distintas:
| Transmisión | Distancia supuesta con batería cargada |
|---|---|
| Reductor hipoide KRV | 5 km |
| Reductor NMRV de tornillo sin fin | 3 km |
En este ejemplo, el equipo con NMRV recorrería 2 km menos por carga, una reducción del 40 % de la autonomía. Para recorrer 15 km se consumirían aproximadamente tres ciclos completos de batería con KRV o cinco con NMRV. Las pérdidas de la transmisión afectan a la energía que llega a las orugas y, por tanto, pueden influir en la autonomía.
Los valores de 5 km y 3 km son hipotéticos; no son resultados medidos en el proyecto de 600 kg. La diferencia real debe medirse con la misma batería, carga, recorrido y velocidad.
Consultar reductores hipoides KRV y planos | Ver la aplicación de chasis sobre orugas
5. ¿Por qué comprobar el par estático en un chasis?
Un vehículo cargado puede detenerse en una pendiente o durante la carga y descarga. Su peso puede aplicar un par inverso al reductor a través de las orugas y las ruedas motrices. Además de la autonomía, compruebe el par estático de salida, las cargas sobre ejes y rodamientos, la necesidad de freno y el par de arranque, giro y subida. La capacidad de retención y el freno deben verificarse también cuando se utiliza NMRV.
6. ¿Cuándo elegir KRV o NMRV?
Considere KRV cuando:
- El equipo funciona con batería y se busca mayor autonomía.
- El tiempo de funcionamiento diario es prolongado.
- La eficiencia y el calentamiento son relevantes.
- Se emplea un servomotor o un motor de CC sin escobillas.
- El espacio requiere una transmisión angular de 90°.
Algunos ejemplos son los chasis móviles, transportadores y máquinas de embalaje.
Considere NMRV cuando:
- Se requiere una relación elevada y baja velocidad de salida.
- La máquina se mueve lentamente y necesita par elevado.
- La carga continúa actuando sobre la salida cuando la máquina está detenida.
- Debe estudiarse el par estático y la retención de la posición.
- El funcionamiento es intermitente y el coste inicial es importante.
Los mecanismos de ajuste lento y los bastidores basculantes son posibles aplicaciones. Verifique por separado el par nominal, el par estático admisible, las cargas de los rodamientos, la temperatura y la necesidad de autobloqueo o freno.
7. ¿Puede un KRV sustituir directamente a un NMRV?
La sustitución debe evaluarse con los planos de ambas configuraciones. Compruebe el diámetro y longitud del eje del motor, el centrado y los agujeros de montaje; el diámetro y chavetero de la salida; las dimensiones de la carcasa y la altura de eje; la relación, velocidad y sentido de giro; los pares admisibles y las cargas de los rodamientos; y el sistema de retención o frenado. Un diámetro de salida igual no garantiza la compatibilidad de los demás puntos de montaje.
8. Datos necesarios para seleccionar el reductor
- Aplicación: transporte, desplazamiento, giro, ajuste o elevación.
- Carga: magnitud, centro de gravedad y fuerzas en la salida.
- Movimiento: velocidad, relación, horas de trabajo y frecuencia de arranque.
- Motor: modelo, potencia, velocidad y plano de montaje.
- Parada: retención de posición, pendientes o cargas verticales.
- Instalación: eje o agujero de salida, orientación y espacio disponible.
ANDANTEX puede ayudarle a comparar soluciones según el ciclo de trabajo, el motor y las dimensiones de montaje.
Ver reductores hipoides KRV | Ver reductores de tornillo sin fin NMRV / RV | Consultar la selección
Dejar una pregunta técnica